场景与任务方
定义任务、现场条件和验收方式。

由中国科学院香港创新研究院孵化
从一个具体任务出发,连接机器人执行、人工协助与现场验证,让真实交互中的经验回到下一次测试。
合作方向
定义任务、现场条件和验收方式。
研究任务理解、人工介入和经验学习。
把设备接入同一条测试流程。
以上是可开展的合作方向,具体项目以双方确认的任务为准。
01 / 核心能力
以通用物理智能为长期目标,从可验证的任务开始,连接系统、模型和实训环境。
ZRCoPilot 连接遥操作、任务记录与人工接管,为真实场景中的数据采集和执行验证提供支撑。
了解 ZRCoPilot ↗ZRPhysicalWorld 围绕状态理解、动作结果与经验学习展开研发,探索机器人能力的持续提升与迁移。
了解 ZRPhysicalWorld ↗物理智能实训场组织设备、任务与测试环境,用具体任务检验系统表现,为后续迭代提供依据。
了解验证流程 ↗02 / 真实场景
从操作过程到测试环境,记录机器人走向真实应用的每一步。
单视角记录机器人在洗手台前的物品操作与擦拭过程。
多画面展示抓肥皂、擦瓷砖,以及抓起洗手液瓶后用布擦拭的片段。
陈辰睿担任论文第一作者。研究聚焦风险引导共享自主,获奖结果由团队确认。
上下文感知 AI-XR 装配协作研究,张云波教授担任通讯作者,由跨机构团队共同完成。
03 / 智融团队
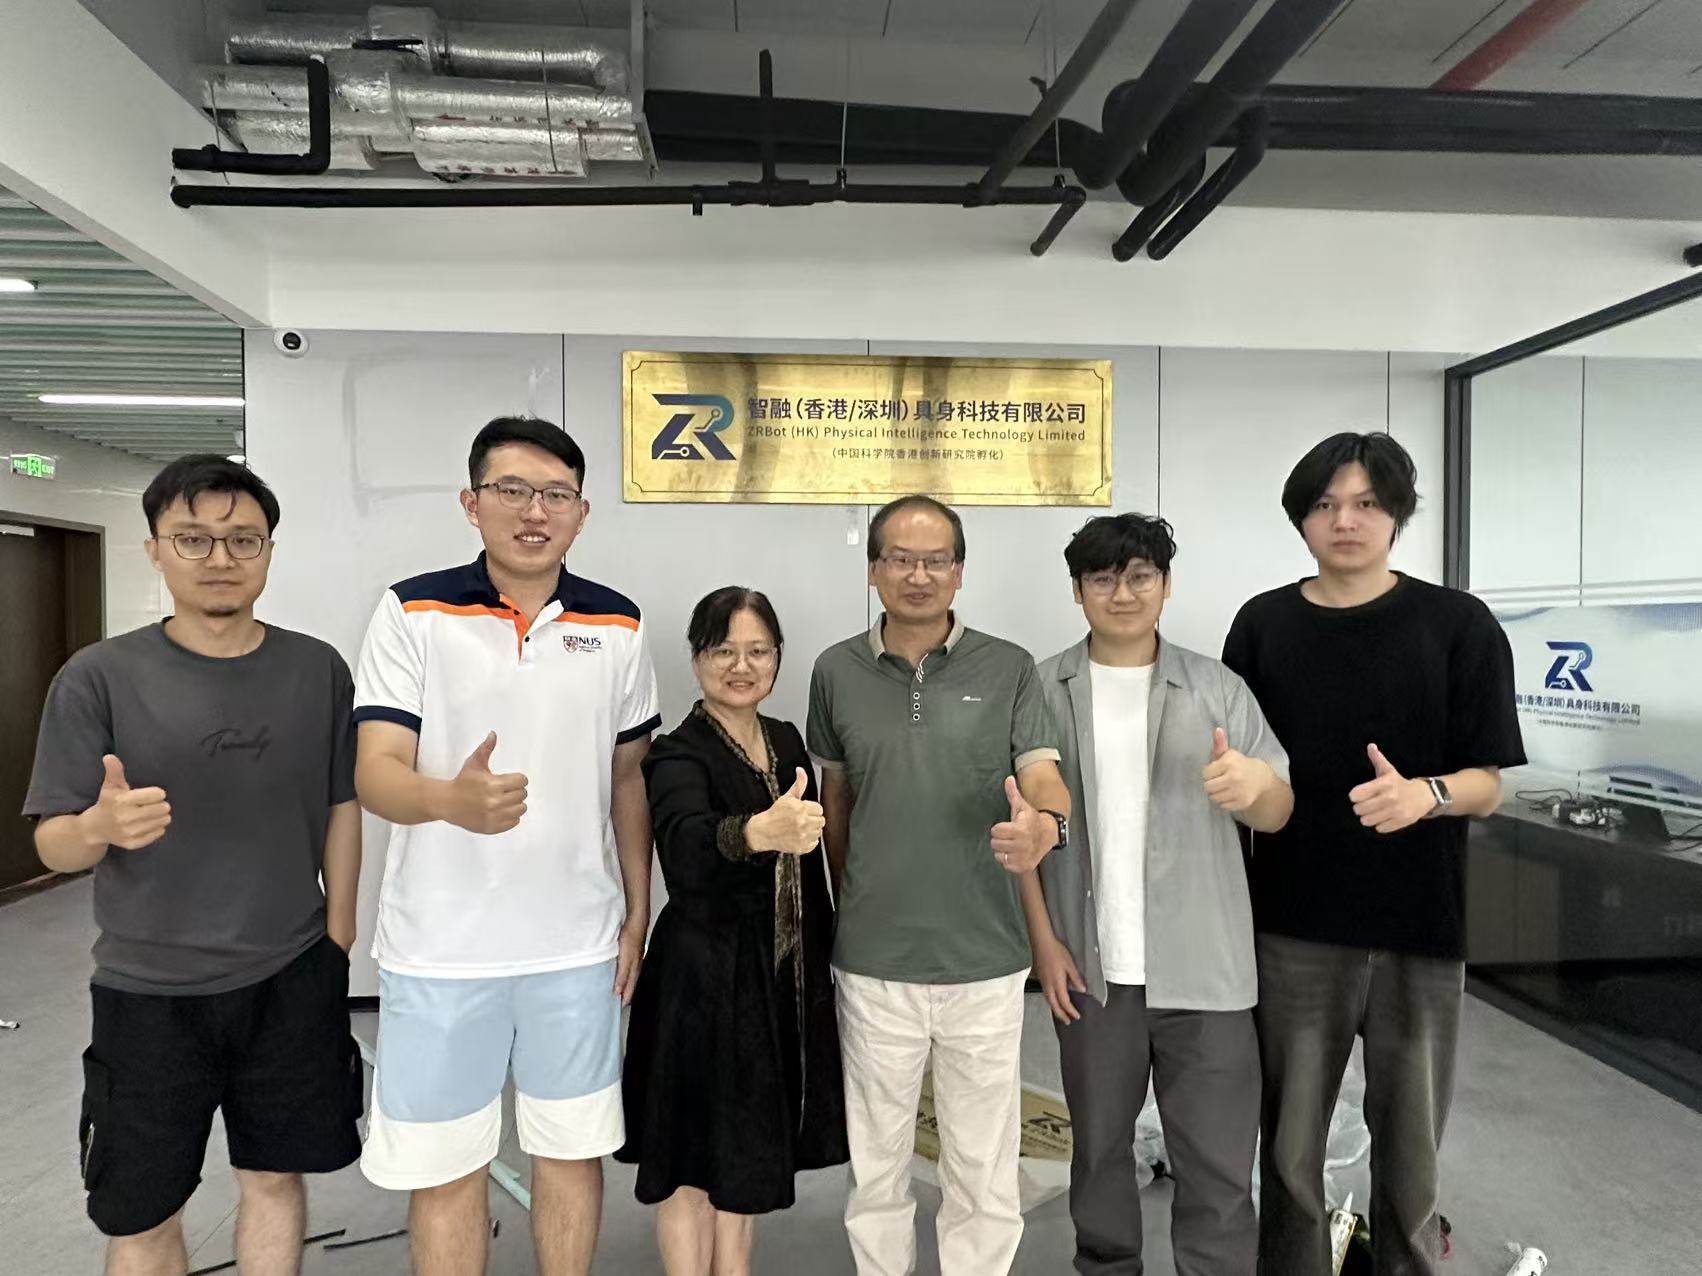
04 / 开始合作
告诉我们任务流程、现场条件和期望结果,一起确定适合的验证路径。
选择具体任务,明确测试条件与验收标准。
围绕机器人执行、人工协助与模型学习开展研究。
共同规划任务环境、设备接入与测试流程。