研究解决什么问题
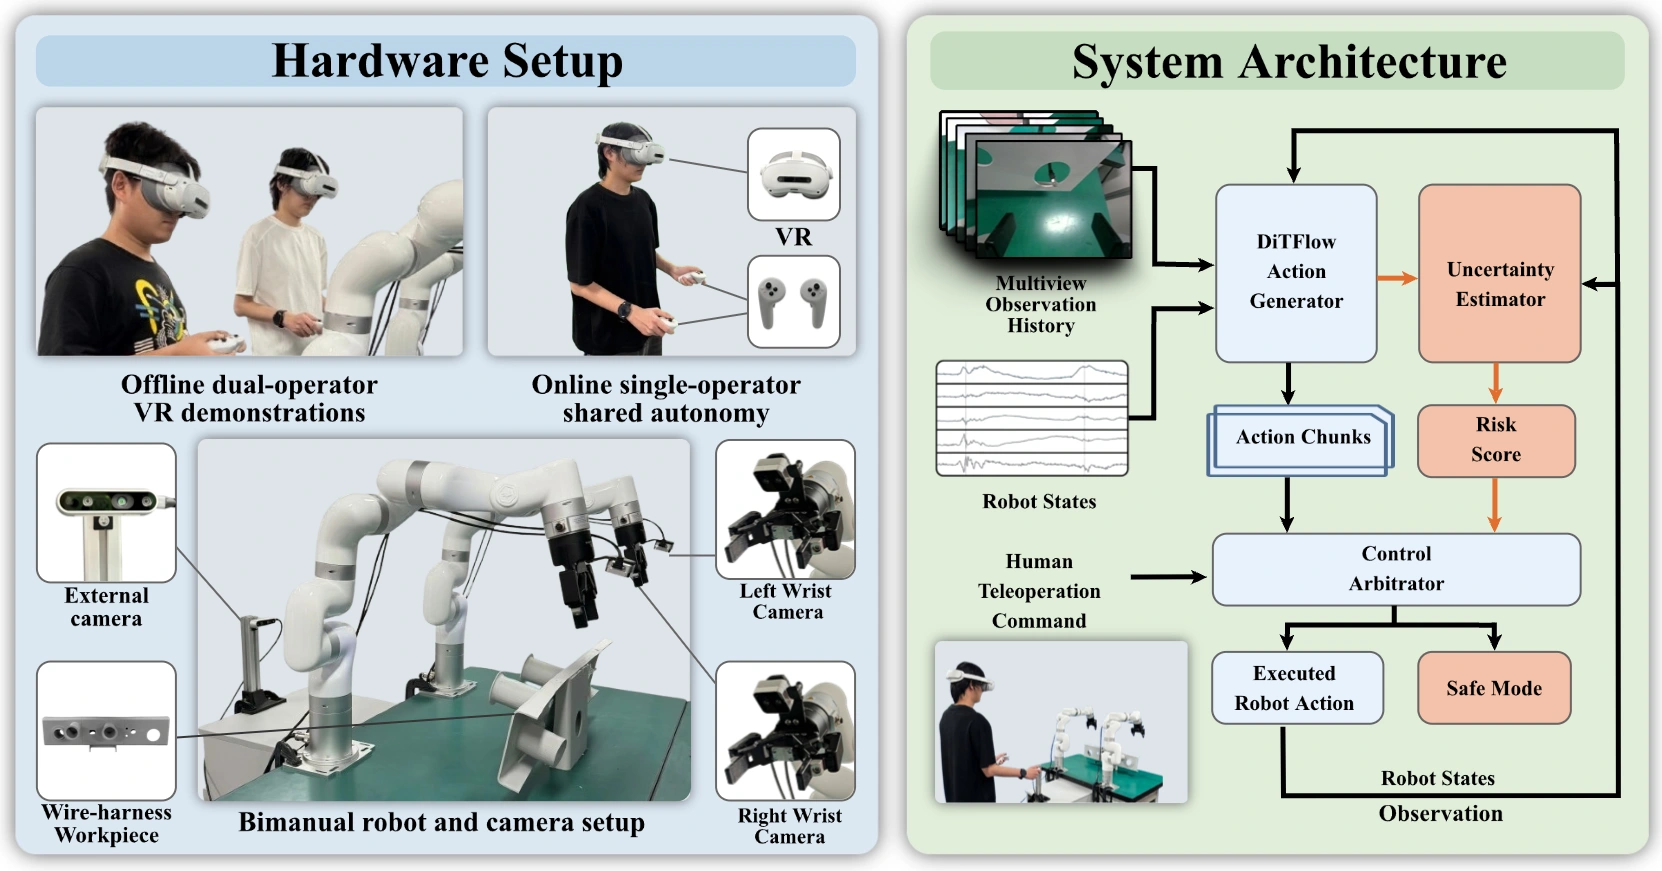
双臂装配要求机器人持续处理物体位置、接触状态和操作风险。CopilotTele 让系统执行短时域动作,在风险升高时请求人工介入或接管,把人的判断放在更需要它的环节。
研究由谁完成
论文作者按原文顺序为 Chenrui Chen、Xudong Zhang、Xueting Wang、Xiwen Dengxiong、Qinqin Xiao、Ke Jing 和 Yunbo Zhang。该成果属于跨机构合作研究;智融在介绍时保留完整作者与机构归属。
奖项与证据边界
获奖结果来自团队确认。论文中的实验结果对应具体装配任务和测试条件;其他机器人与业务现场的效果需要按各自任务验证。
论文原文链接更新后将补充到研究页。下方先列出会议与奖项的官方说明。