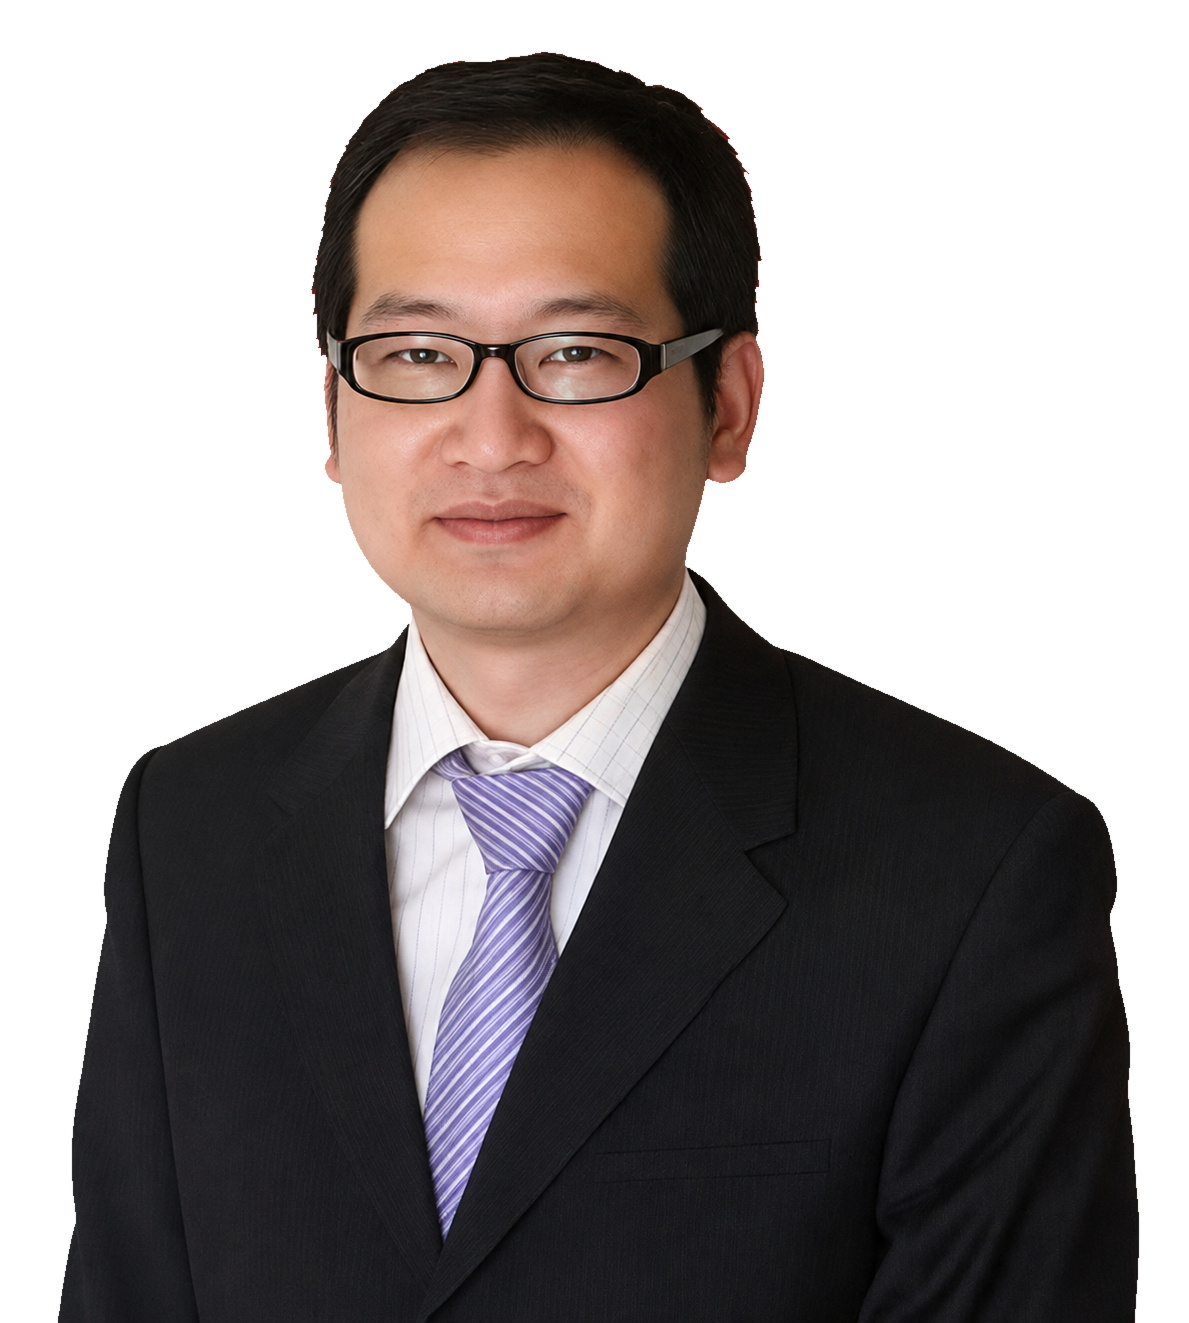
Founder · CEO · Chief Scientist
张云波教授
负责方向科研方向与技术统筹负责人
创始人 / CEO / 首席科学家中科院香港创新研究院研究员,由中国科学院香港创新研究院引进,曾任美国罗切斯特理工学院终身副教授。
- 物理智能
- 人机协作
- AI-XR
- 智能制造
Team
智融团队覆盖物理智能研究、XR/AI 产品化、世界模型工程、端到端系统与工程交付,共同推进 ZRPhysicalWorld、ZRCoPilot 和物理智能实训场。
围绕同一项任务组织研究、产品、模型与系统能力
Leadership
负责方向科研方向与技术统筹负责人
创始人 / CEO / 首席科学家中科院香港创新研究院研究员,由中国科学院香港创新研究院引进,曾任美国罗切斯特理工学院终身副教授。
Core Members
团队成员在公司运营、XR/AI 产品化、世界模型、生成式 AI、三维感知和工程交付等方向形成互补。
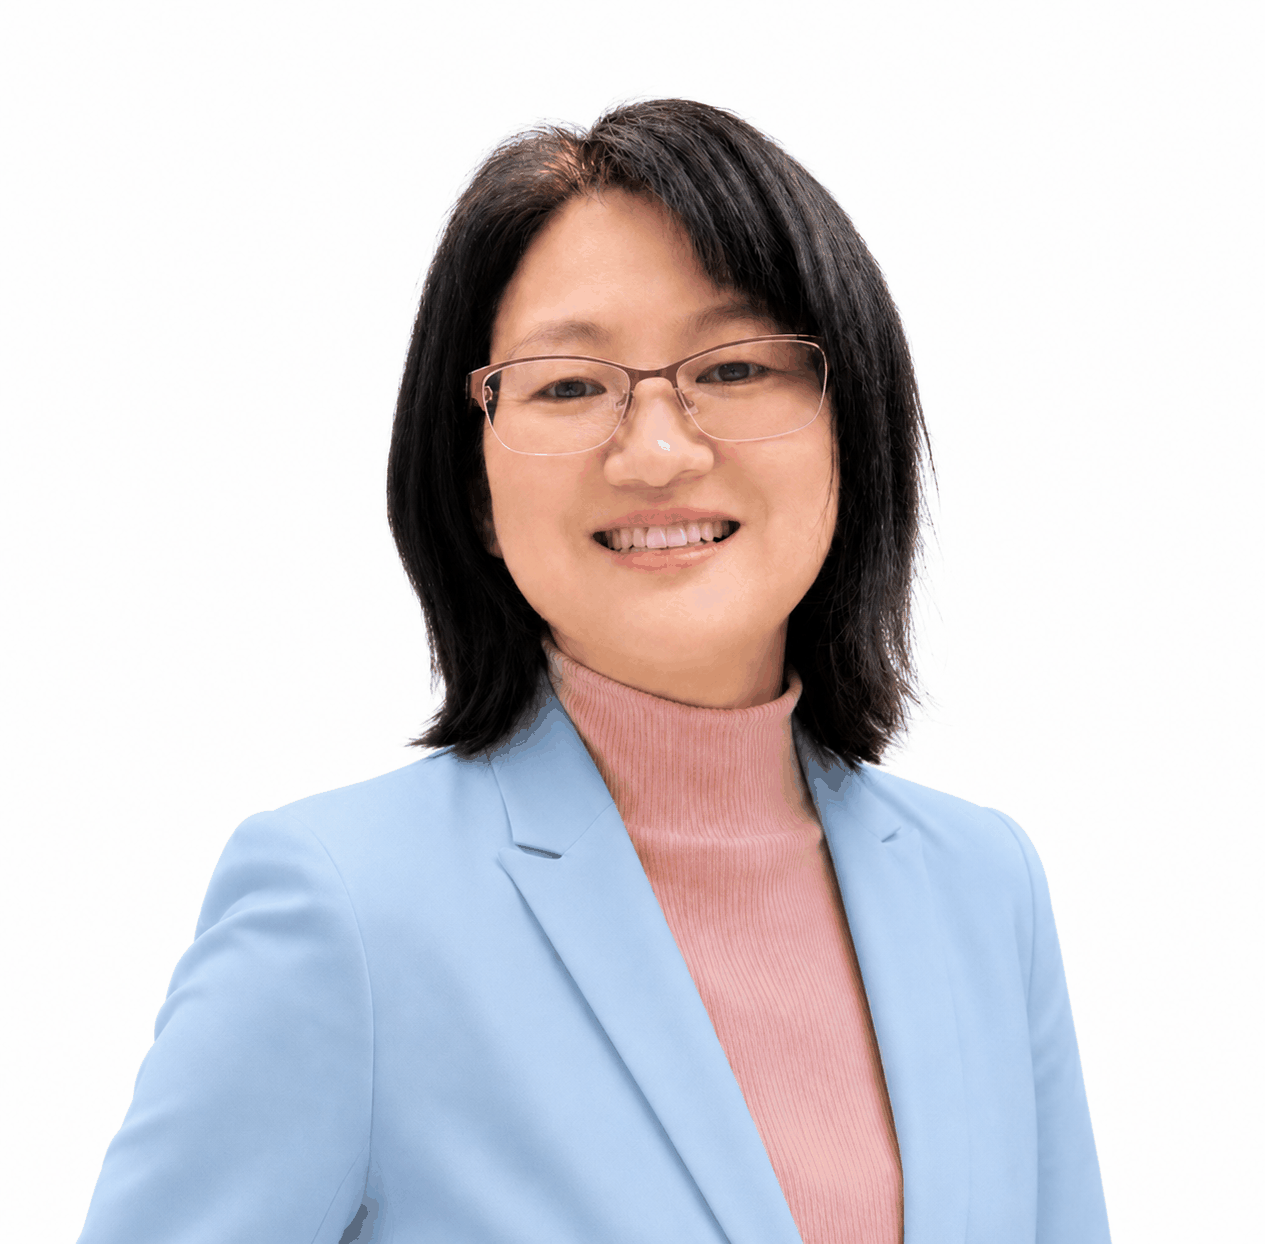
负责方向公司运营与 XR/AI 产品化
运营副总裁美国罗切斯特大学博士、数据科学硕士,长期从事 XR/AI 相关研究与系统开发,负责公司经营管理、市场拓展与 XR/AI 产品化。
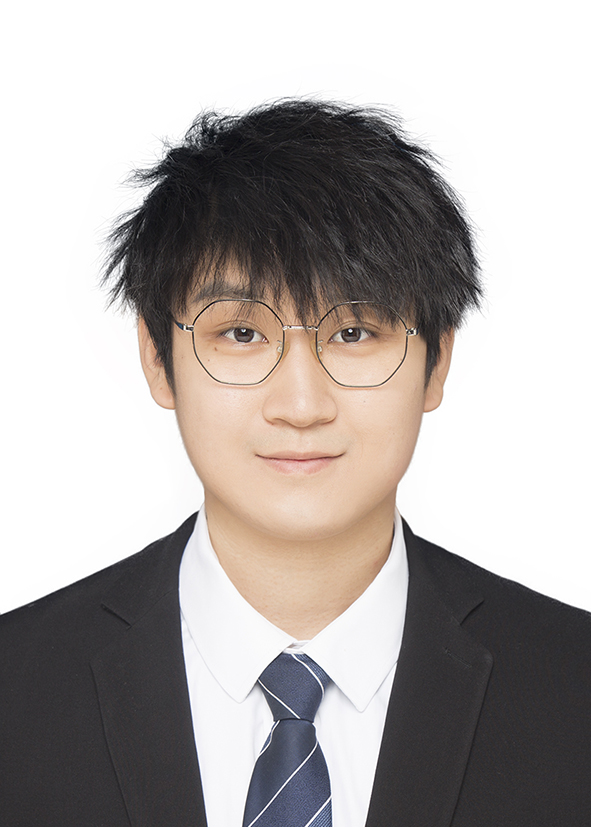
负责方向世界模型与视觉学习研发负责人
曾就职于理想汽车,参与无图 NOA、E2E、VLA 智驾系统研发与量产落地,具备车载视频自监督预训练、道路目标检测与 3D 目标检测研发经验。
负责方向端到端系统与生成式 AI 研发负责人
CopilotTele 第一作者 · IEEE CASE 2026 最佳学生论文奖(团队确认)
具备软硬一体的全栈研发经验,长期面向工业非结构化作业关键问题开展研发,擅长将生成式 AI 与系统工程结合。
负责方向仿真、世界模型与工程实施负责人
北京交通大学机械电子工程本科、新加坡国立大学机械工程硕士,曾任中国中车青岛四方数字化工程师,参与高铁装备数字化系统建设,具备系统工程与场景落地经验。
负责方向数据和精细化负责人
北京航空航天大学自动化本科、加拿大康考迪亚大学机械工程博士生,研究覆盖三维重建、机器学习、世界模型与机器人,具备工业自动化系统设计经验。
How We Work
研究定义能力边界,产品组织使用流程,模型工程吸收任务数据,系统与交付把结果带回现场验证。
从状态理解、共享自主、触觉视觉融合与失败恢复中建立方法。
把专家示教、数据记录、人工接管和任务复盘组织成可用流程。
连接世界模型、生成式 AI、多模态数据与机器人执行。
围绕现场条件完成系统接入、指标定义、复测与迭代。