01 / LONG-HORIZON TASKS
长任务,如何一步步完成?
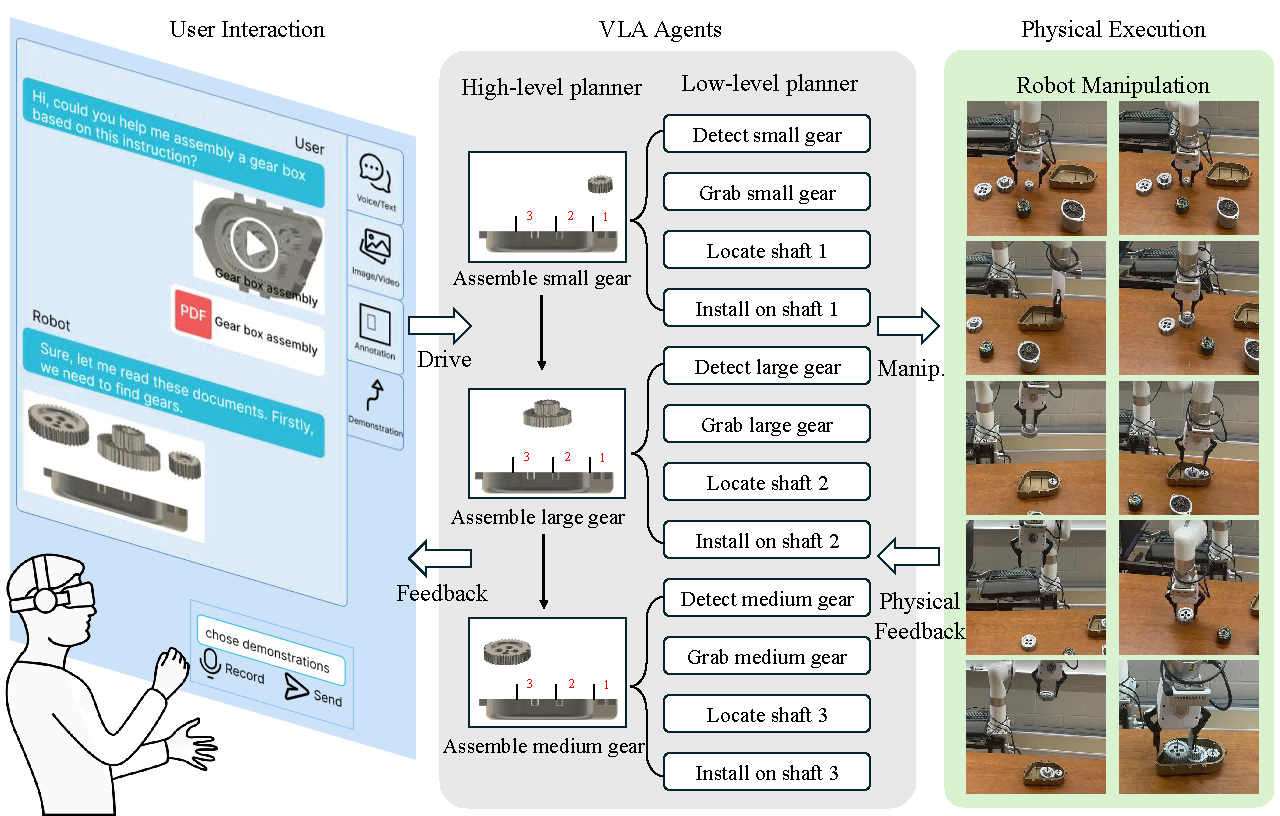
复杂装配包含多个步骤,执行中的变化需要反馈到下一步决策。
研究方法
VLAbot 将用户指令与视觉信息连接到高层任务规划、低层动作规划,再通过物理执行反馈调整任务过程。
指令与视觉 → 任务分解 → 动作执行 → 反馈
VLAbot · Robotics and Computer-Integrated Manufacturing, 2026
ZRPHYSICALWORLD / PHYSICAL INTELLIGENCE
以 ZRPhysicalWorld 为核心,连接人的操作经验、机器人的真实执行与物理世界的反馈,研究可跨任务、跨本体复用的能力。
真实世界执行与学习系统
遥操示教 · 共享自主 · 经验记录理解任务 · 学习物理 · 复用技能
探索四条技术路径 ↓物理智能实训与验证基础设施
任务定义 · 多模态采集 · 能力评测01 / INSIDE ZRPHYSICALWORLD
从任务规划到物理反馈,从人类演示到技能复用,逐层说明研究方法与演示。
01 / LONG-HORIZON TASKS
复杂装配包含多个步骤,执行中的变化需要反馈到下一步决策。
VLAbot 将用户指令与视觉信息连接到高层任务规划、低层动作规划,再通过物理执行反馈调整任务过程。
02 / EGOCENTRIC LEARNING
第一视角视频包含动作顺序、物体变化与操作意图,需要连接到机器人的动作表达。
研究从第一视角演示提取任务线索与动作经验,并探索将这些信息用于机器人操作学习。
03 / PHYSICAL FEEDBACK
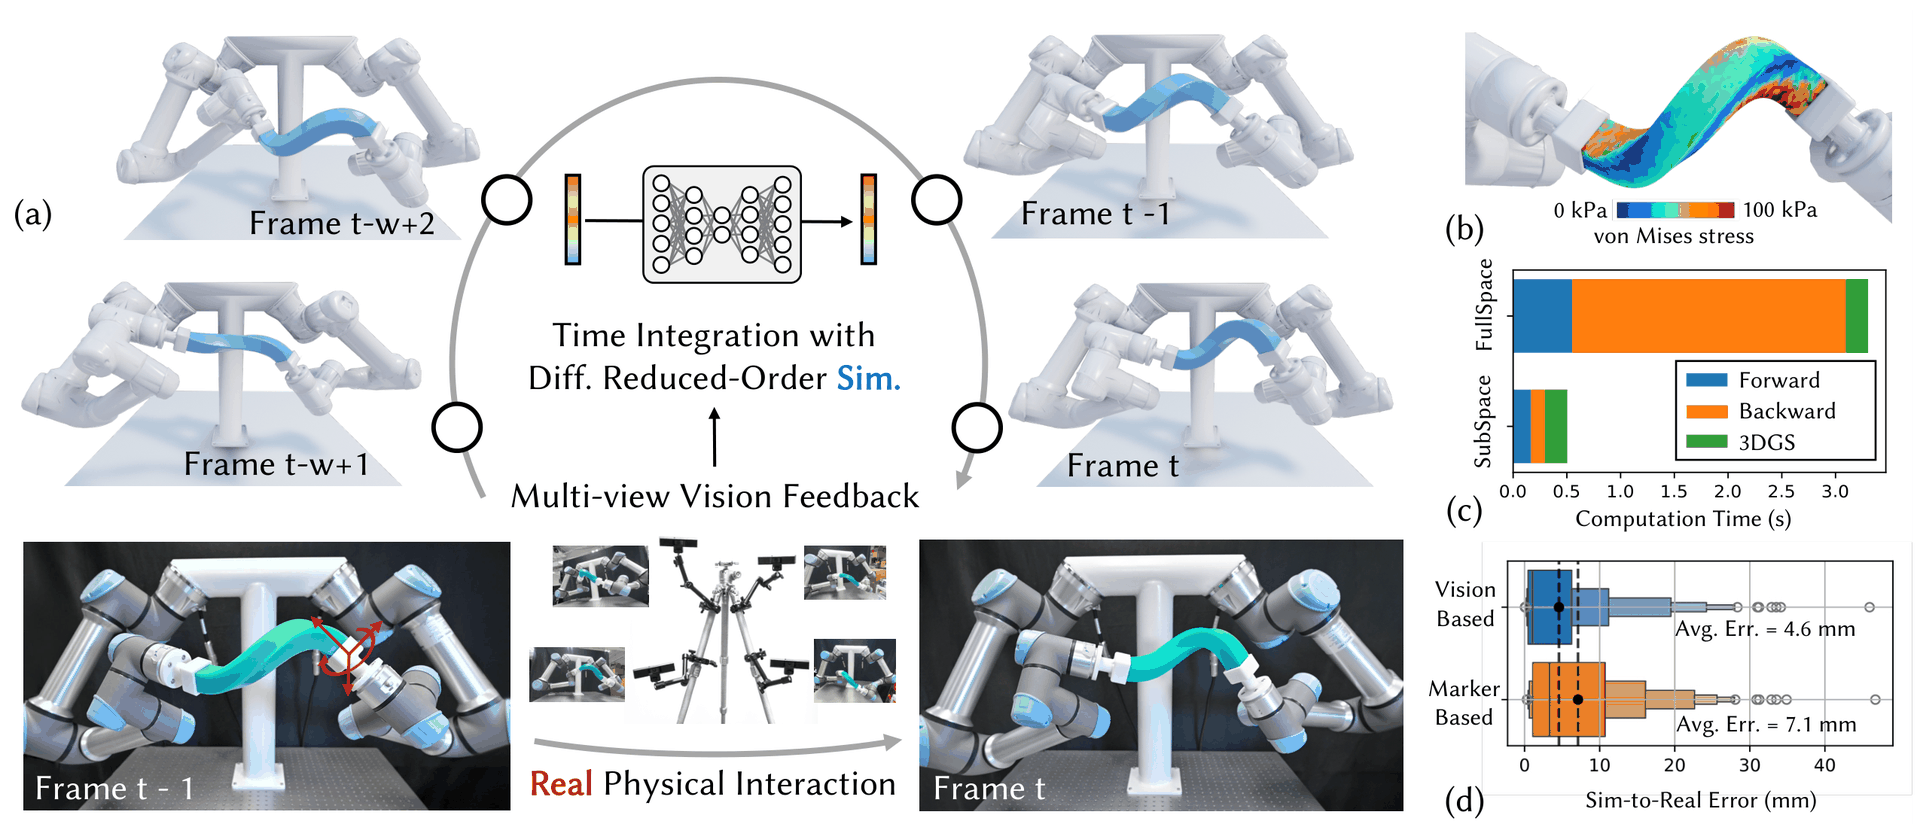
视觉能观察表面运动;对柔性物体的操作,还需要理解材料变化和交互力。
RealSimLoop 通过多视角视觉反馈、可微 3D Gaussian Splatting 与降阶物理仿真,在滑动时间窗口内适配材料参数。
 查看完整研究图 ↗
04 / SKILL TRANSFER
新任务往往包含已有动作片段,重复从头示教会增加数据与适配成本。
通过动作分解与组合,研究基础技能在新任务中的复用,探索降低重复示教需求的路径。
演示与研究图取自技术资料 V1.7.1,按原研究主题展示;具体实验结果与适用范围以论文为准。
02 / EXECUTION & VALIDATION
ZRCoPilot 提供执行与学习入口,ZRArena 组织真实任务验证,共同支撑 ZRPhysicalWorld 的模型研发。
EXECUTION & HUMAN ASSISTANCE
连接遥操作、任务执行与人工接管,将观察、动作和操作事件保留为可复盘的记录。
MODEL RESEARCH
围绕状态、动作与结果的物理关系开展研发,研究如何利用成功、失败与纠偏经验改进模型。
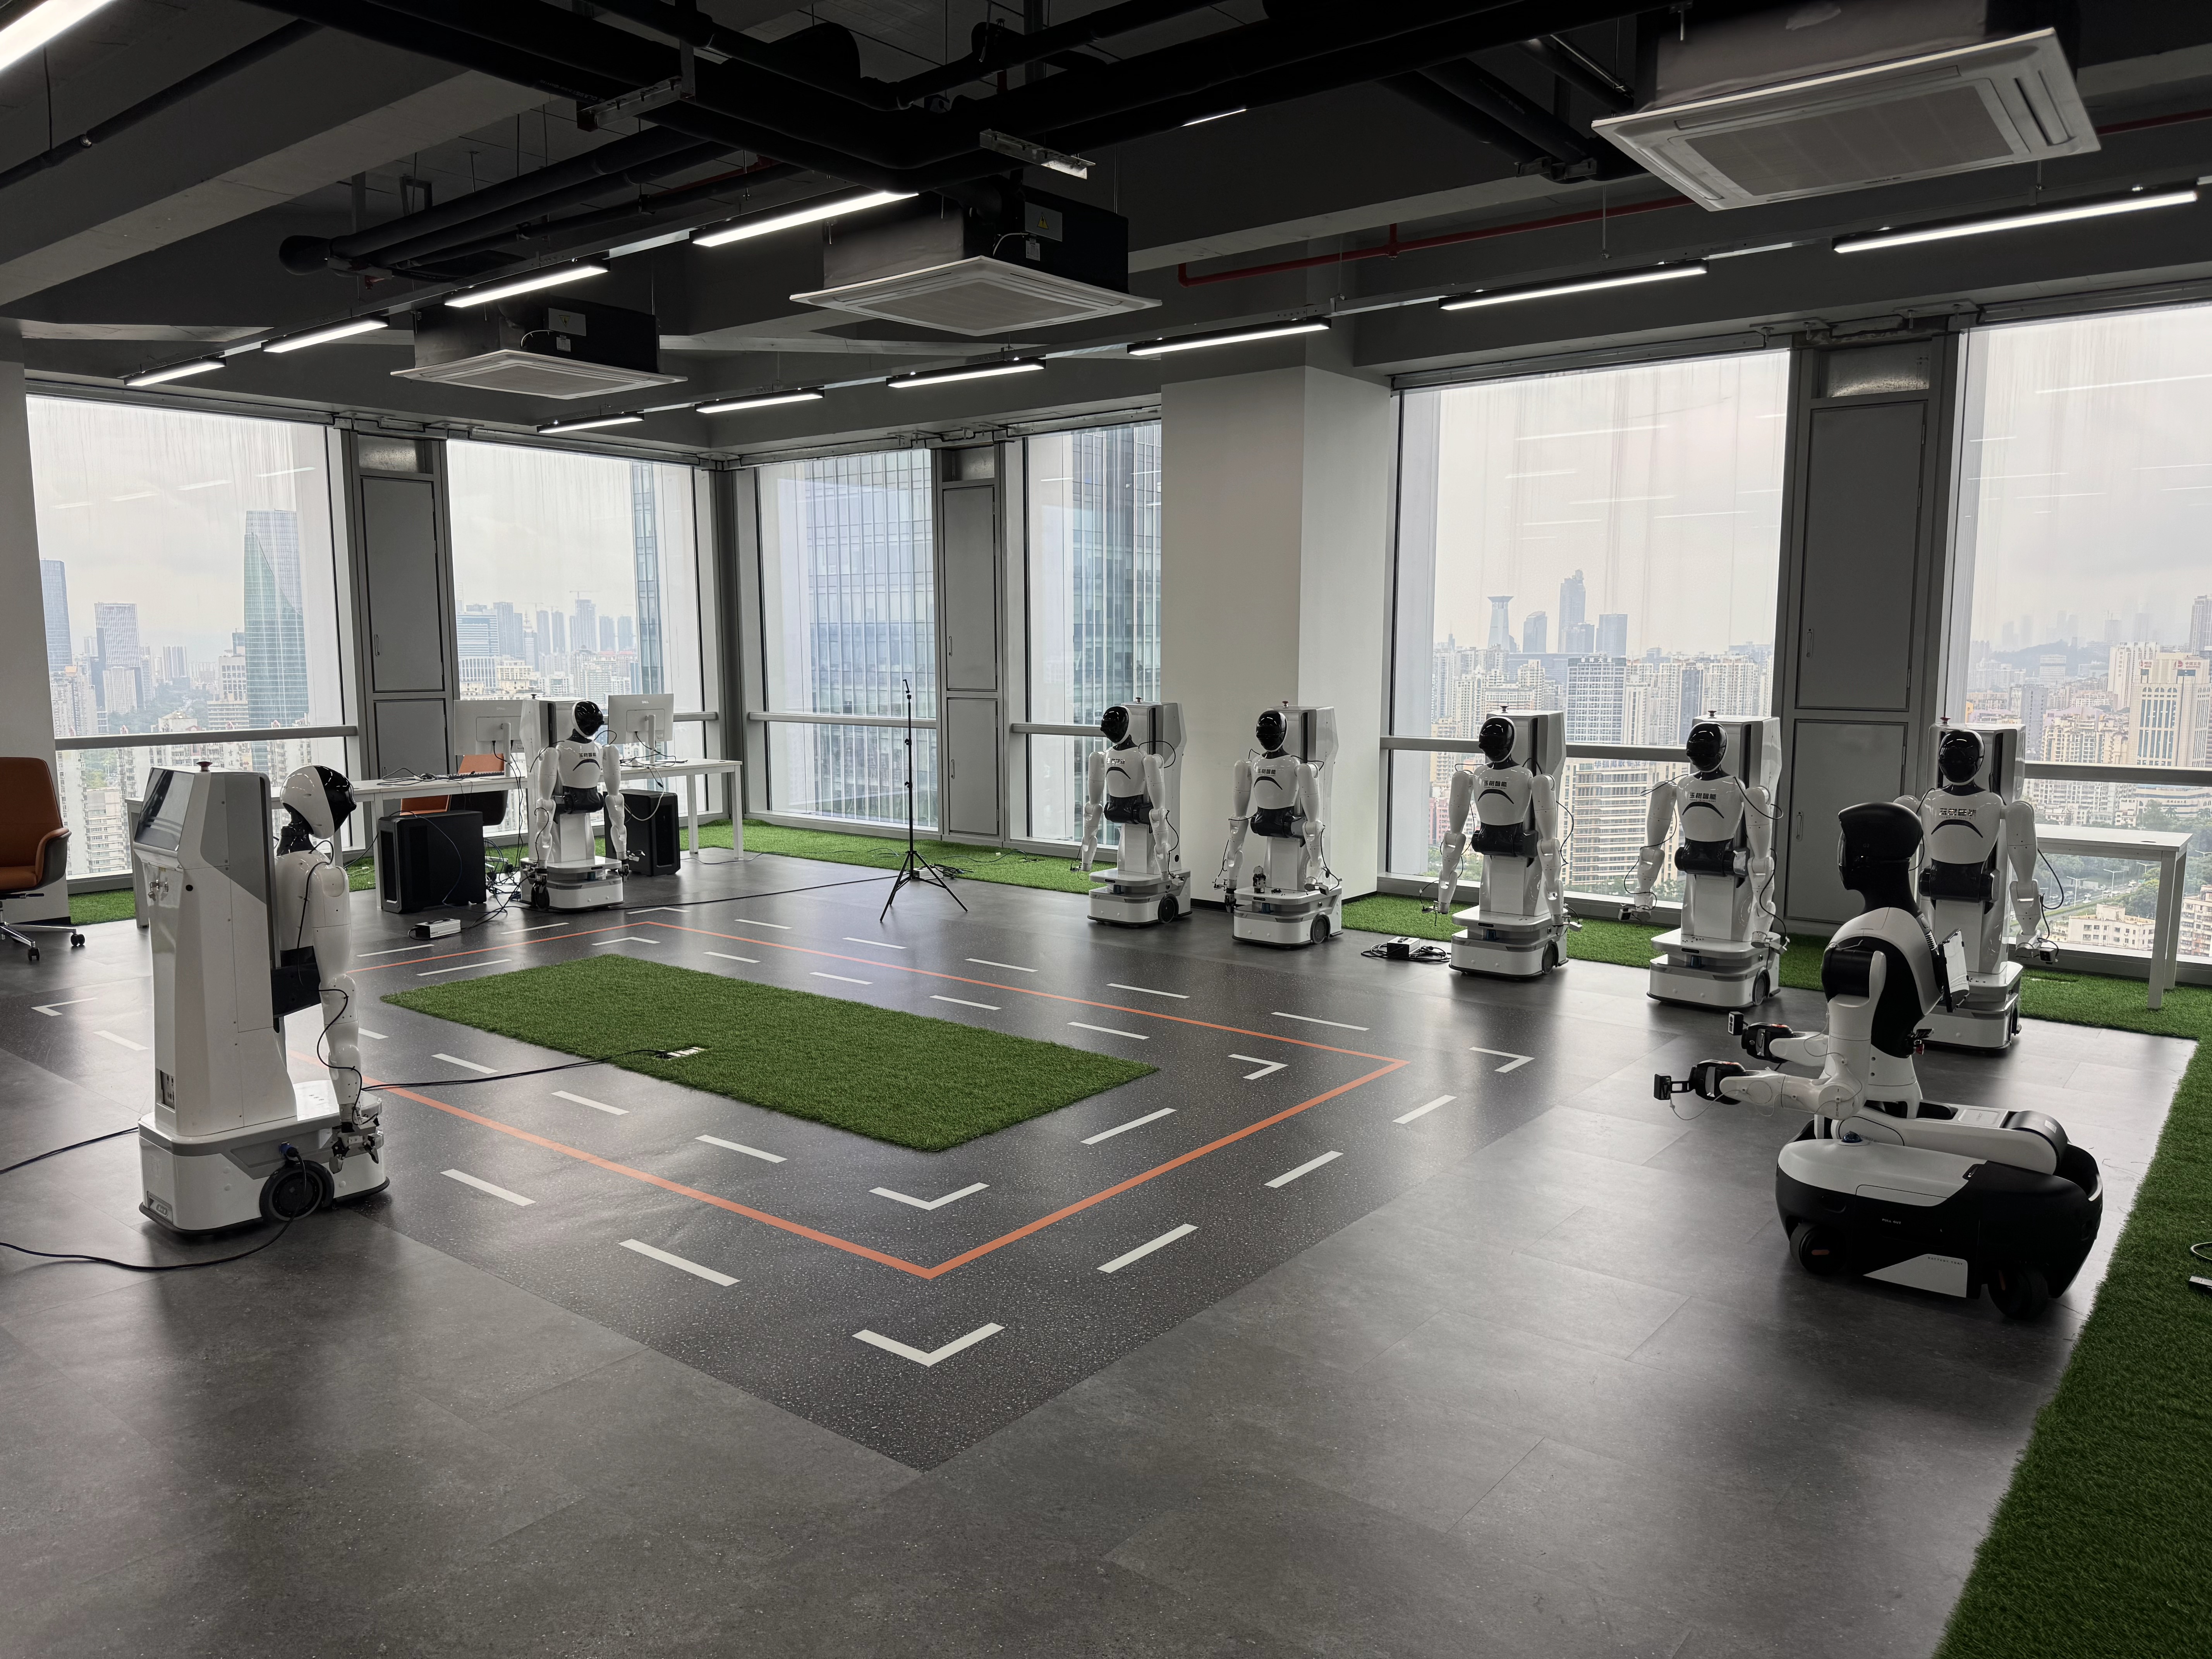
FIELD VALIDATION
明确任务条件与评测口径,记录模型在哪些环节完成、出错或需要帮助,为下一轮迭代提供依据。
03 / FROM DATA TO VALIDATION
从任务定义和验收标准出发,组织多模态采集、模型训练与现场复测。
整理多模态任务记录
定位动作片段与关键事件
确认有效样本与任务条件
形成待测模型版本
比较表现并记录能力边界
04 / RESEARCH IN PRACTICE
通过论文与实机研究,查看上下文理解、共享自主和工艺反馈的具体探索。
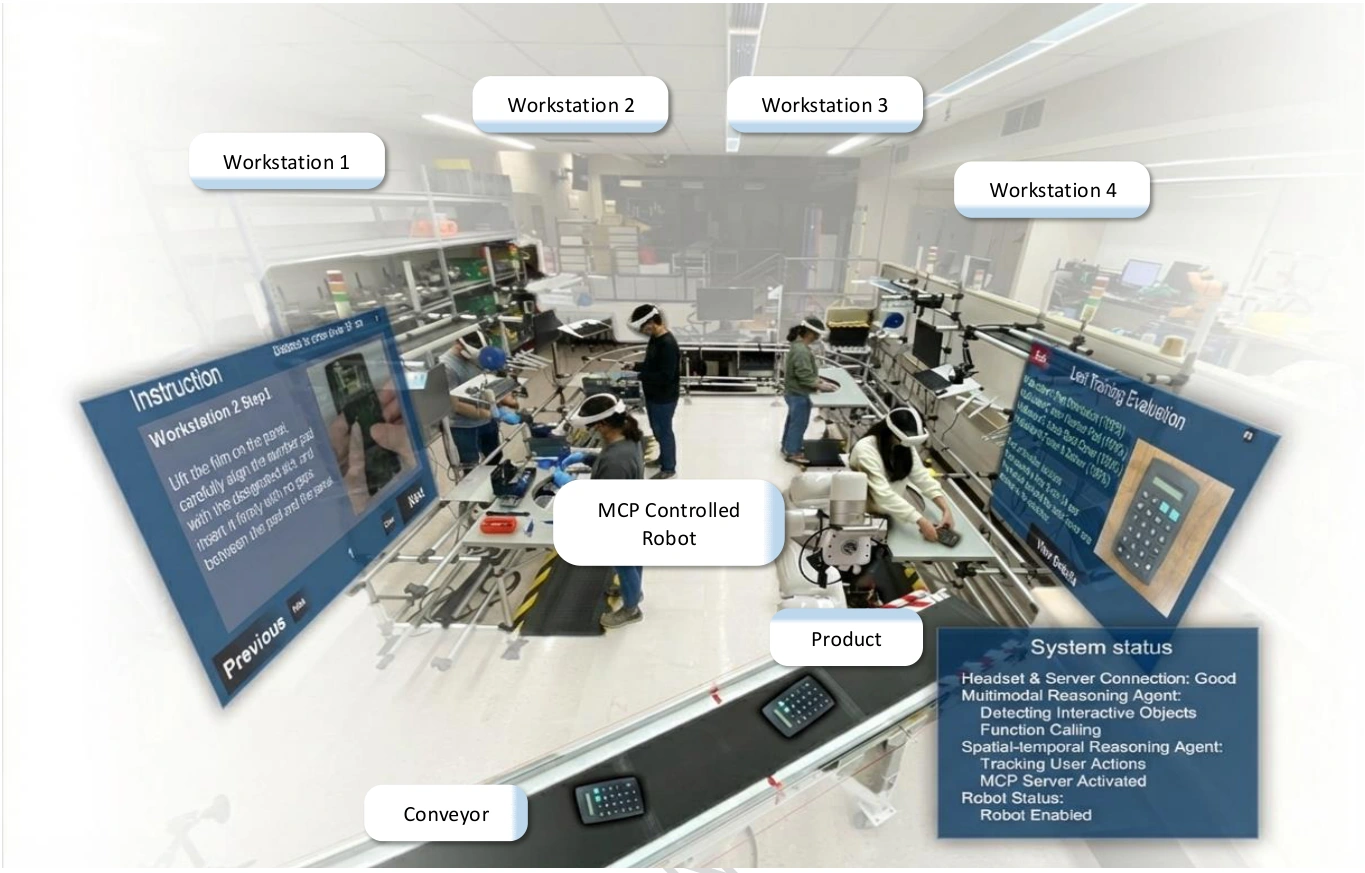
连接装配指导、任务评估与机器人转运。
查看研究 ↗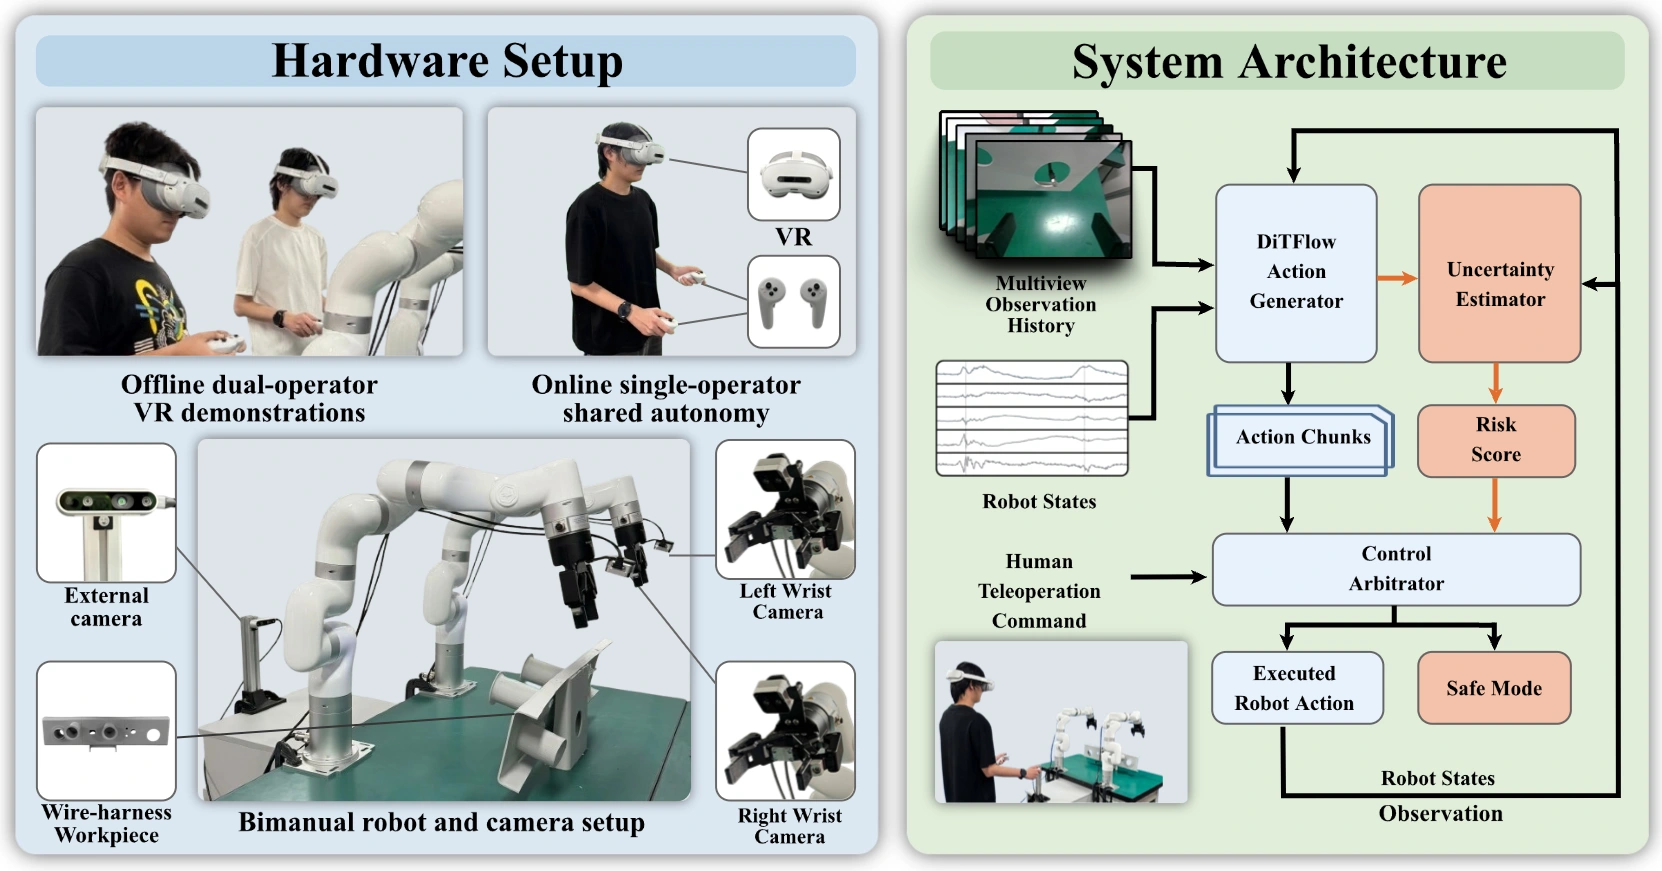
研究双臂装配中的风险引导共享自主。
查看研究 ↗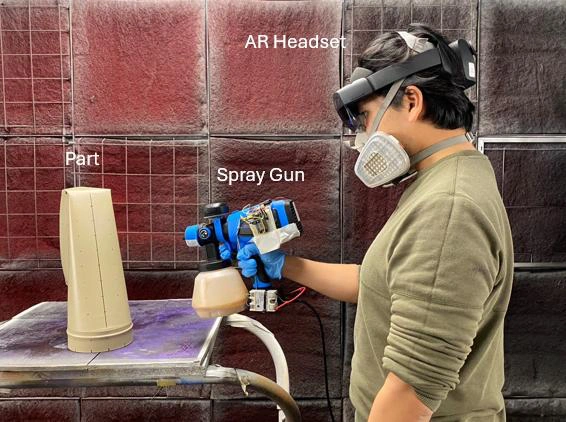
辅助操作者理解覆盖状态与喷涂距离。
查看研究 ↗上述成果由跨机构团队共同完成,各项结果对应论文中的具体实验条件。